

Ưu điểm và nhược điểm của động cơ không đồng bộ và đồng bộ
Dec 19, 2025
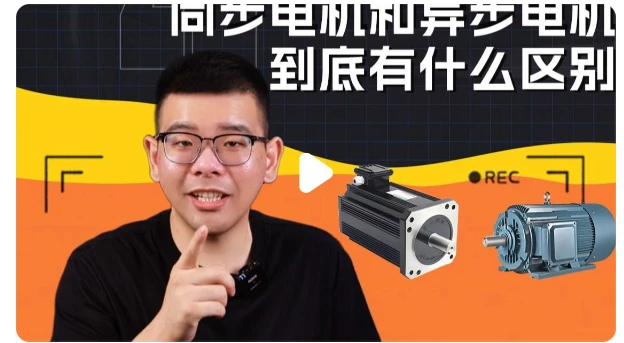
Động cơ không đồng bộ và động cơ đồng bộ đều có những ưu điểm và nhược điểm riêng về đặc tính tốc độ, nguyên lý làm việc, hiệu suất, chi phí và tình huống ứng dụng: Động cơ không đồng bộ có cấu tạo đơn giản, giá thành thấp, khởi động dễ dàng nhưng có hệ số công suất thấp và tốc độ không ổn định; Động cơ đồng bộ duy trì tốc độ không đổi, mang lại hiệu suất cao và cho phép điều chỉnh hệ số công suất, nhưng chúng có cấu trúc phức tạp, chi phí cao và khó khởi động.
Đặc tính tốc độ và nguyên lý làm việc
1. Động cơ không đồng bộ: Tốc độ rôto luôn thấp hơn tốc độ từ trường quay của stato (có tốc độ trượt), dựa vào cảm ứng điện từ để tạo ra mô-men xoắn và tốc độ thay đổi theo tải.
2. Động cơ đồng bộ: Tốc độ rôto được đồng bộ hóa chặt chẽ với tần số nguồn (không trượt), được điều khiển bằng khớp nối từ trường và tốc độ không đổi mà không bị ảnh hưởng bởi tải.
Hiệu suất và hiệu quả
1. Hệ số công suất:
Động cơ không đồng bộ có hệ số công suất thấp (thường là 0,7-0,9), có thể giảm xuống dưới 0,3 khi tải nhẹ và yêu cầu bù công suất phản kháng.
2. Động cơ đồng bộ có hệ số công suất cao và có thể điều chỉnh, có thể tối ưu hóa bằng dòng điện kích thích để cải thiện hệ số công suất của lưới điện.
3. Hiệu quả:
Động cơ không đồng bộ có hiệu suất cao ở gần tải định mức, nhưng hiệu suất của chúng giảm đáng kể khi tải nhẹ.
4. Động cơ đồng bộ (đặc biệt là loại nam châm vĩnh cửu) thường có hiệu suất cao hơn (lên tới 95% trở lên) và duy trì hiệu suất cao trong phạm vi tải rộng.
4.Cấu trúc và chi phí
Động cơ không đồng bộ: cấu trúc đơn giản, không có hệ thống kích thích, chi phí chế tạo thấp, bảo trì dễ dàng.
Động cơ đồng bộ: cấu trúc phức tạp, cần có thiết bị kích thích (như vòng trượt hoặc nam châm vĩnh cửu), giá thành cao và yêu cầu bảo trì cao.

Sự khác biệt giữa động cơ không đồng bộ và động cơ đồng bộ
1, Động cơ không đồng bộ
1.1 Nguyên lý làm việc
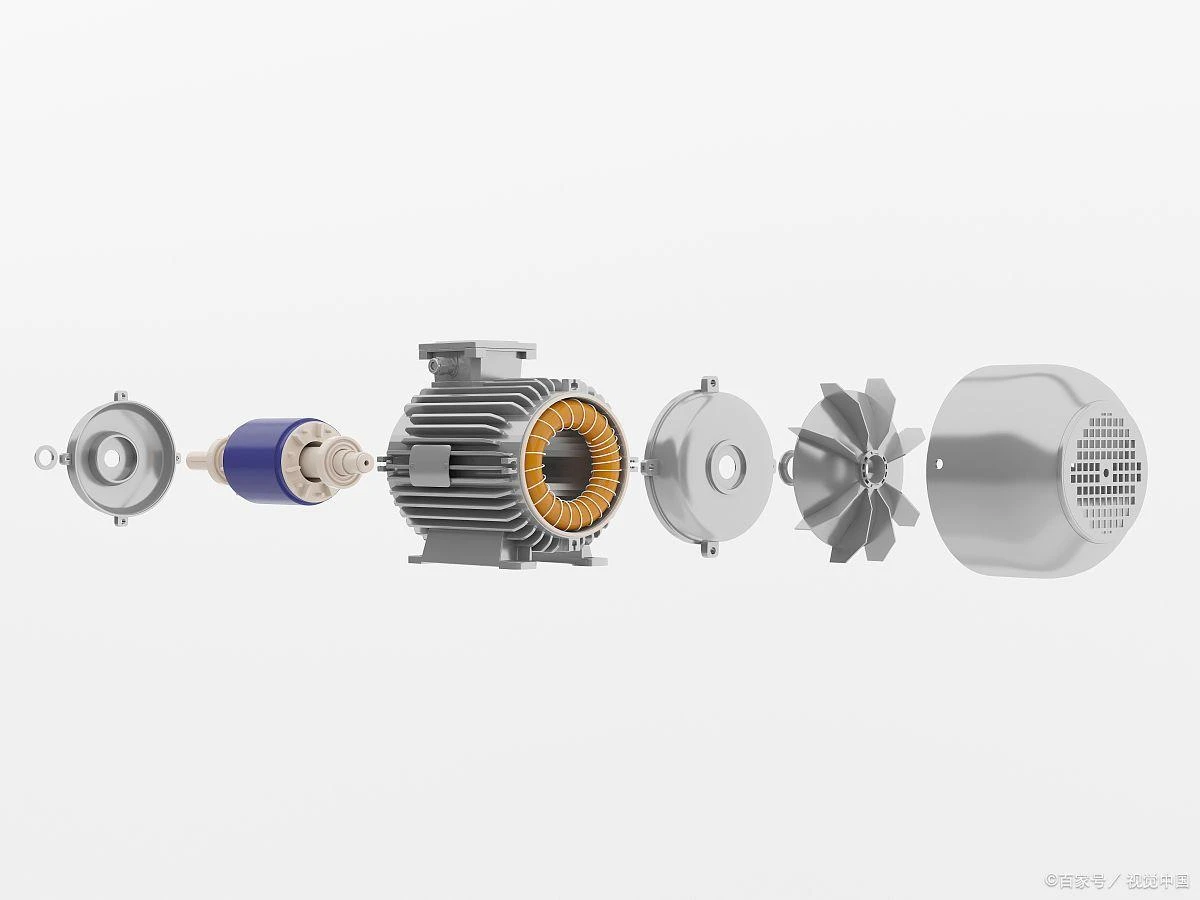
Động cơ không đồng bộ hay còn gọi là động cơ cảm ứng, hoạt động bằng cách sử dụng từ trường quay do cuộn dây stato tạo ra để cắt cuộn dây rôto, tạo ra dòng điện và từ đó tạo ra mô-men xoắn. Tốc độ rôto thấp hơn tốc độ đồng bộ dẫn đến hiện tượng trượt.
1.2 Loại rôto
Rôto của động cơ không đồng bộ chủ yếu được chia thành hai loại: rôto lồng sóc và rôto dây quấn.

Động cơ không đồng bộ lồng sóc
Tính năng: Cấu trúc đơn giản, chắc chắn và bền, chi phí thấp, bảo trì dễ dàng.
Ứng dụng: Được sử dụng rộng rãi trong các thiết bị như quạt, máy bơm, máy nén,..

Động cơ không đồng bộ vết thương
Đặc điểm: Mô-men xoắn khởi động cao, thích hợp cho việc khởi động ở tải nặng-, hiệu suất điều chỉnh tốt.
Ứng dụng: Được sử dụng trong các tình huống cần mô-men xoắn khởi động cao, chẳng hạn như thiết bị nâng hạ và máy móc lớn.
1.3 Ưu điểm và nhược điểm
Thuận lợi:
Cấu trúc đơn giản và chi phí sản xuất thấp.
Hoạt động đáng tin cậy và bảo trì dễ dàng.
Có khả năng ứng dụng rộng rãi và có khả năng thích ứng cao.
Nhược điểm:
Hệ số công suất thấp và thay đổi theo tải.
Hiệu suất điều chỉnh tốc độ kém.
2, Động cơ đồng bộ
2.1 Nguyên lý làm việc
Rôto của động cơ đồng bộ quay đồng bộ với từ trường stato, nghĩa là tốc độ của rôto bằng tốc độ của từ trường quay do stato tạo ra, không bị trượt.
2.2 Loại rôto
Rôto của động cơ đồng bộ chủ yếu được chia thành loại nam châm vĩnh cửu và loại kích thích bằng điện.


